AriGraph: Learning Knowledge Graph World Models with Episodic Memory for LLM Agents
1. 背景与问题
LLM 智能体在探索环境、完成长期任务时,需要记住过去的信息。例如做饭时,要记住菜谱、食材位置和已经完成的步骤。
最基础的方案包括完整历史、滚动摘要和向量 RAG,分别面临上下文不断增长、压缩丢失细节、相关线索分散等问题。已有研究也发展了更丰富的记忆机制。按照本文第 6 节的讨论,可以分为以下几类:
| 方向 | 代表工作 | 已有思路与本文关注的差异 |
|---|---|---|
| 技能与经验复用 | Voyager、JARVIS-1 等 | 保存学到的技能、成功经验或任务计划,便于复用已有做法。本文更关注环境中对象、位置和关系的持续维护。 |
| 带反思的记忆检索 | Generative Agents(本文基线称为 Simulacra) | 综合近期性、重要性和相关性检索经历,并产生高层反思;记忆检索已超出单纯的向量相似度匹配。 |
| 从行动轨迹总结经验 | Reflexion、CLIN | 从过去的行动及反馈中提炼经验。例如 Reflexion 在失败后反思,供后续尝试使用。本文进一步关注事实关系与原始经历的结构化关联。 |
| 语义与情景双重记忆 | LARP | 已区分语义记忆与情景记忆;作者指出,它缺少将二者关联起来的结构化知识表示。 |
| 基于图的检索与问答 | GraphReader、HippoRAG、GraphRAG、HOLMES | 已经从文档构图并检索关联信息,部分方法也把实体与来源内容关联起来。本文着重处理交互中不断变化的环境知识。 |
因此,AriGraph 的研究空间在于:**把结构化事实与完整经历联结起来,并在持续交互中更新、检索和使用这些知识,支持规划与探索。**知识图谱、反思和双重记忆都有前序工作,贡献应结合这些已有机制来理解。
实验中,Simulacra 和 Reflexion 参与文本游戏比较;GraphRAG、HOLMES 等参与多跳问答比较。上表中的相关工作并非都作为同一实验的对照。
2. 方法与创新
**记忆如何组织。**AriGraph 把两种记忆连接起来:
- 语义记忆(semantic memory):用知识图谱保存事实,例如“菜谱需要红椒”“花园里有红椒”。
- 情景记忆(episodic memory):保存某次观察的完整原文,例如当时看到的整份菜谱。
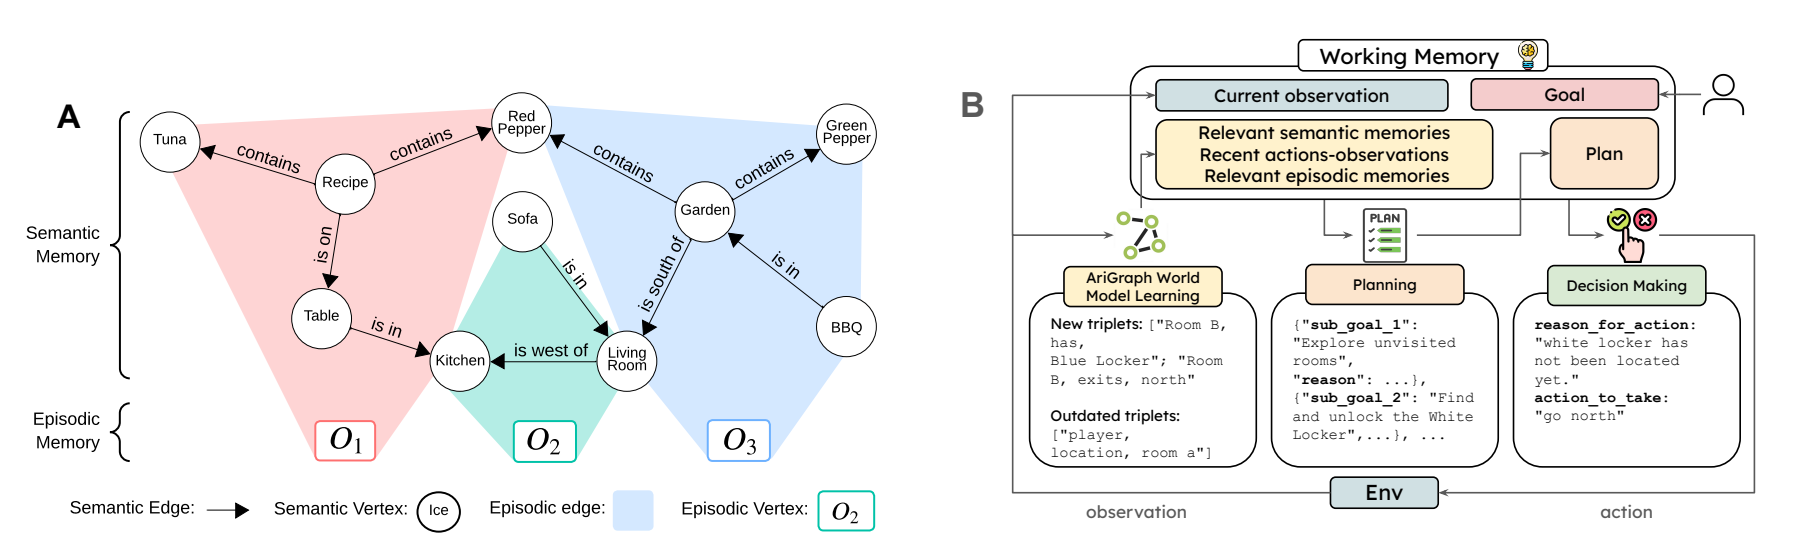
图 2:左侧是记忆结构,右侧是使用 AriGraph 的 Ariadne 智能体。截取自 v3 PDF 第 4 页。
图 2 左侧的圆圈和箭头表示对象及其关系;、、 表示不同时间的完整观察;彩色区域把一次观察与其中抽取出的事实关联起来。
每个情景节点保存一次完整观察,并关联到这次观察抽取出的全部三元组。例如,“菜谱需要红椒”和“菜谱在厨房桌上”来自同一次观察,就可以共同指向那份菜谱原文。这既保留事实之间的联系,也保留它们共同出现时的上下文。
**记忆如何构建与更新。**每收到一次新观察,系统用 LLM 抽取“对象—关系—对象”三元组,再找出图中与这些对象有关的已有关系,由 LLM 比较并识别过时事实,删除旧关系、加入新关系;同时保存完整观察及其关联。
例如,红椒原本在花园,智能体取走之后,就应把“红椒位于花园”更新为“红椒在背包里”。语义图维护当前有效的知识,情景记忆保留过去的观察。这样,规划时可以减少旧位置造成的误导,过去的经历也仍可追溯。这里的“学习世界模型”指通过交互更新外部知识。
**记忆如何检索。**检索分为两步:
- **先找事实,并扩展关联线索。**用 Contriever 根据向量相似度选出相关三元组,再将其中的实体作为新的查询,继续检索相关关系。搜索深度 控制扩展层数,宽度 控制每次保留的关系数量。这种方式同时利用语义相似度与图中的实体联系,能跨过表述差异,逐步找到分散的线索。
- **再找原始经历。**根据检索到的三元组,沿情景关联找回完整观察。排序同时考虑“一条观察中有多少比例的事实被命中”与“这条观察包含多少事实”,再取最相关的若干条。这样可以补回事实抽取中遗漏的步骤、描述或其他上下文。
结合图 2 的例子:先从菜谱找到“需要红椒”,再以红椒为线索找到“花园有红椒”,就可以规划去花园取食材;需要具体烹饪步骤时,再找回菜谱原文。事实图帮助连接线索,完整经历帮助保留细节,动态更新帮助维持当前状态。
**记忆如何用于行动。**图 2 右侧的 Ariadne 是使用 AriGraph 的完整智能体。它把目标、当前观察、近期行动和检索到的两类记忆放入工作记忆,先生成或调整子目标,再由 ReAct 决策模块选择动作;执行后根据新观察继续更新记忆。图中的空间关系还能用于路径规划和识别未探索出口。
本文的主要贡献是将这些机制整合成面向动态交互环境的语义—情景记忆图及其更新、检索流程。GraphRAG、HOLMES 等已有来源内容与实体关联的做法;AriGraph 的特色还包括维护随交互变化的知识,并将其用于智能体规划和探索。
3. 应用与效果
主要用于需要长期记忆和多步行动的任务。论文测试了寻宝、做饭、打扫等 TextWorld 文本游戏,也测试了 NetHack 和多跳问答。
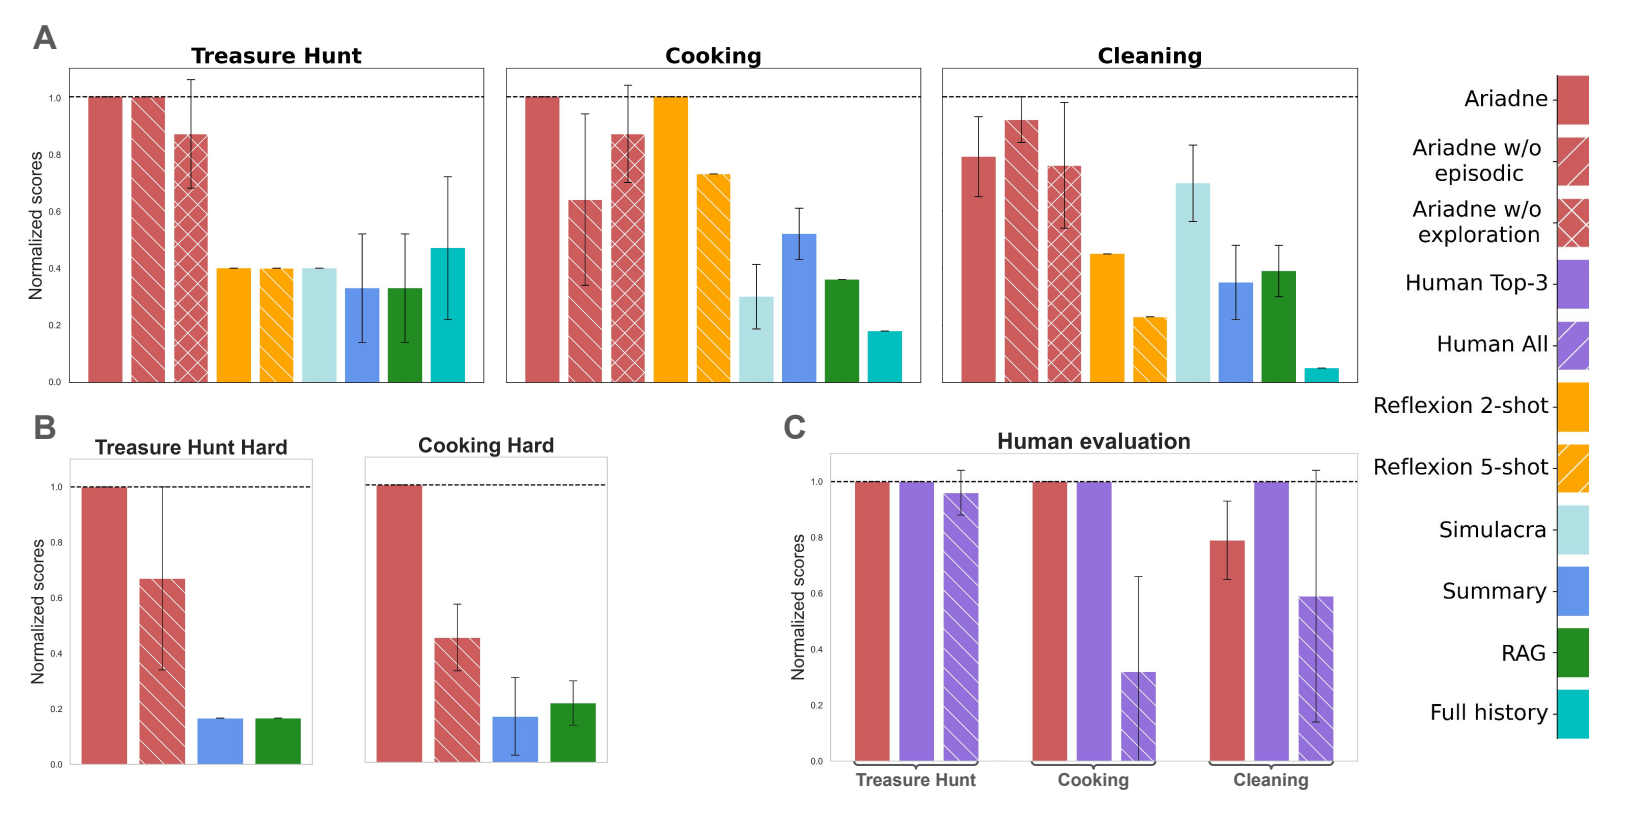
图 3:A 比较不同记忆方法,B 比较更难的任务,C 与人类玩家比较。截取自 v3 PDF 第 5 页。
以图 3 上排中间的 Cooking 为例:
- 使用 AriGraph 的完整智能体得分为 1.00,普通 RAG 约为 0.36,完整历史约为 0.18。
- 去掉情景记忆后,得分降至约 0.64,说明保留完整经历对记住菜谱细节有帮助。
- 下排 B 中,在更难的寻宝和做饭任务中,完整智能体仍保持较好的表现。
不过,右上角的 Cleaning 中,去掉情景记忆反而更好,说明两种记忆的收益与任务有关;打扫更依赖对物品当前位置的准确维护。
图中纵轴是归一化任务得分,1 表示完成任务。结果采用每种方法 5 次运行中最好 3 次的平均值。